3D空間スキャンによる高精度な巡回ルートの自律生成
ロボットは工場内の障害物や狭小な通路、階段などをLiDARと3Dカメラでスキャンし、点検ポイントを網羅した最適なパトロール経路を自動設定します。
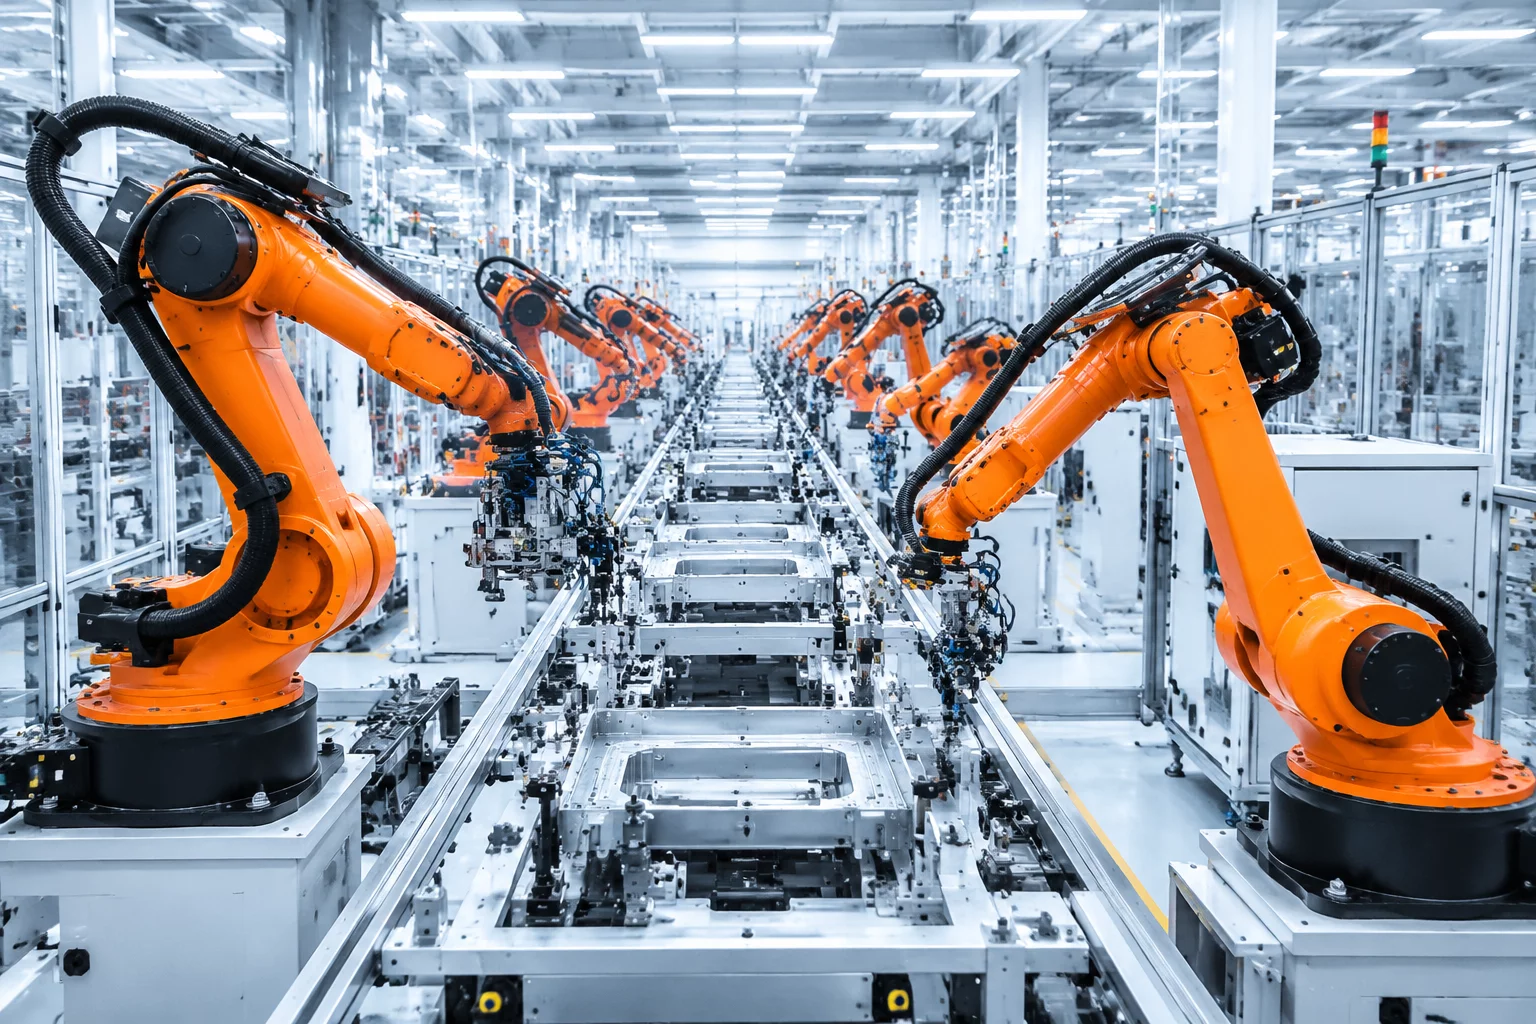
高圧変電設備と生産ラインを24時間体制で自律監視する四足歩行ロボットの本格運用を開始。赤外線サーモグラフィやガス検知センサーを活用したスマート保安体制を構築。
LSエレクトリックは釜山事業所において、四足歩行型自律走行ロボットを活用したリアルタイム施設監視システムを稼働させました。人間が立ち入りにくい超高圧受変電所や危険物質保管エリアを定期巡回し、設備の異常発熱やガス漏洩、微細な異音をリアルタイムで検知します。収集されたデータはスマートファクトリー管理基盤に直接連携され、予知保全とエネルギー効率の最適化を同時に推進しています。
ロボットは工場内の障害物や狭小な通路、階段などをLiDARと3Dカメラでスキャンし、点検ポイントを網羅した最適なパトロール経路を自動設定します。
高圧受変電設備の接合部や配電ユニットの温度変化、放電音、ガス漏れなどの兆候をミリ秒単位でサンプリングし、異常値を即座に特定します。
取得したセンシングデータは構内ネットワーク経由でクラウド型エネルギー監視システムに送信され、AIアルゴリズムが部品の劣化進行度を予測します。
バッテリー残量を監視し、所定の作業終了後に専用ドッキングステーションへ自動帰還。充電完了後に次の巡回スケジュールへシームレスに移行します。
産業現場における保安業務は、これまでの定期巡回型から常時モニタリング型へと劇的な変革を遂げています。LSエレクトリック釜山工場での四足歩行ロボットの採用は、過酷な産業環境での作業者リスクを排除しつつ、電力インフラの信頼性を極限まで高める試みとして注目されています。
特に高電圧環境や複雑な配管が入り組んだエリアでは、従来の装輪型ロボットでは踏破が困難でした。起伏や段差を柔軟に乗り越える四足歩行技術と、最新の電気診断センサーを組み合わせることで、目視や手作業では見落としがちな微小な温度変化や放電現象を捉えることが可能になりました。
「ロボットによる自律点検とエネルギー管理プラットフォームの統合は、工場の安全性向上だけでなく、設備寿命の延伸とエネルギー効率の最大化を同時に達成します。」
さらに、この取り組みで培われたノウハウは、スマートホームやビル向けエネルギーマネジメント、次世代EV向け充電器インフラの保守監視など、幅広い新技術領域への応用が期待されています。自律化された監視インフラは、持続可能で強靭なエネルギーエコシステムの基盤となるでしょう。